Estou atualizando o robô sucata, na versão 1.0 o robô foi desenvolvido para ser apresentado em feira de ciência e tecnologia. Porém nem todas as partes e funções do robô estavam desenvolvidos.
No UPGRADE 2.0, estou melhorando algumas partes e mantendo o mesmo projeto da V1.0 de algumas funções como por exemplo o movimento da cabeça.
A cabeça do robô é composta de um formato semelhante. o seu movimento consta do gira para a direita e para esquerda, este movimento é realizado através de um mecanismo de engrenagens e um motor DC (5V). no mecanismo é acoplado eixo que conecta com a cabeça.
O controle dos movimentos são feitos através de uma central que processa o sentido da direção da cabeça, bem como controla a velocidade do motor.
Para a central poder identificar qual deve ser o sentido de rotação, dois sensores fim de curso (chave N.A. tipo alavanca) é posicionado no fim do curso do mecanismo para detectar quando o mecanismo encontra o fim do curso, invertendo a posição de rotação do motor.
Pelo fato de utilizar o mor DC, para inverter o sentido de rotação simples, invertendo a polaridade de alimentação do motor. O circuito que faz esta inversão de polaridade é uma PONTE-H.
Utilizo um ponte-H transistorizada. Enviando o sinal de controle a ponte pode ser controlada por circuitos lógicos que enviam o sinal de controle.
Junto a ponte -H é enviado o sinal PWM que controla a velocidade do motor.
Este circuito serve para fazer o sorteio aleatório de números de 1 a 6, conforme os dados convencionais que são utilizados para fazerem o sorteio em jogos, onde o participante que tirar o maior número irá iniciar o jogo.
O circuito consiste de um sorteador que é o responsável por embaralhar os números, pressionando o botão de START, inicia a geração de pulsos que irão gerar a sequência aleatória do sorteio.
O circuito responsável por gerar este trem de pulso é o circuito integrado 555, quando o botão START é pressionado e o conjunto R,C, que estão ligados aos pinos 7, 6 e 2, geram a frequência dos pulso que estão presente na saída (pino 3). Ao soltar o botão a frequência ficará ativa por um período que depende do capacitor eletrolítico C1.
O circuito integrado (4017), é o circuito que irá contar os pulsos que o (ci 555) gera. O pino 14 (CLK) recebe estes pulso e assim que o trem de pulso para de ser enviado para a entrada CLK, a saída correspondente da sequência ficará com o led aceso indicando qual foi o número sorteado.
O CI 4017 é um contador de década, que aciona até 10 saídas, como iremos precisar de apenas 6 para a combinação dos resultados, a saída (pino 5) do ci 4017, é ligada ao (pino 15), este pino é o reset. Quando o pino receber nível lógico alto resseta e o contador volta para o inicio da contagem.
As saídas pinos (3, 2, 4, 7, 10, 1), tem ligados os leds, quando sorteado o numero o led que ficar aceso indica qual o número.
Seguindo a sequência dos pinos temos o led 1 (pino 3), o led 2 (pino 2), o led 3 (pino 4), o led 4 (pino 7) e o led 5 no (pino 10), e o led 6 no (pino 1). Observe que sempre teremos um led aceso e os outros 5 estarão apagados, para limitar a corrente dos leds um resistor de 1k é ligado ao catodo de todos os leds.
Com esse acendimento dos leds temos uma leitura analógica da contagem. representando os números de 1 a 6.
Na saída (pino 3) do ci 555, está conectado um resistor que controla a base de um transistor PNP, este por sua vez aciona um buzzer do tipo passível (12V), que tema finalidade de emitir sonoramente o trem de pulso que é gerado na configuração astável. Conforme o capacitor C1 vai descarregando o trem de pulso irá diminuir e o efeito poderá ser acompanhado pela emissão do som no buzzer.
Além da configuração apresentada da leitura na forma analógica via leds, podemos fazer leitura de forma digital utilizando um display de 7 segmentos de catodo comum, que tem um decodificador (ci 4511). Este circuito integrado tem suas portas de entrada conectada as saídas do ci 4017 utilizando uma configuração de matriz de diodos que faz a combinação binária e envia estes dados para o ci 4511, que interpreta os dados em binário e converte em decimal enviando para o display qual foi o numero sorteado de 1 a 6.
Na combinação binário utilizamos matriz de diodos para que os níveis lógicos (0) zero e (1) um, possa ser enviado a cada entrada correspondente, segue tabela do código binário para decimal.
Observe que a matriz de diodos esta configurada em sequência de linhas e colunas, onde os diodos enviam nível lógico (1), enquanto as colunas estão polarizadas via resistores ao GND, mantendo nível lógico (0) zero nas entradas.
Quando a entrada A, B, C, receber nível lógico (1) um, conforme a tabela o número em decimal será apresentado no display. A entrada (D) receberá o nível lógico (0) zero, pois vamos precisar de apenas apresentar até o número (6) seis no display, não sendo necessário que esta entrada receba nível lógico (1) um.
Matriz de diodos em linha e os resistores de polarização nas coluna ligados ao GND.
Esquema elétrico do projeto dado eletrônico.
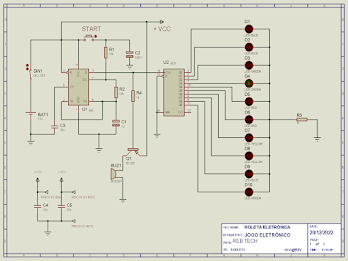
ROLETA ELETRÔNICA
Neste circuito vamos aproveitar alguns blocos que foi utilizado no circuito do dado eletrônico.
O circuito do sorteador (ci 555), o efeito audível (buzzer) e fazer alteração no circuito contador (c1 4017), pois iremos utilizar todas as 10 saídas que contem neste componente.
O principio de funcionamento é o mesmo, basta pressionar o interruptor (START), a sequência do embaralhamento começa, após o término do tempo o led correspondente ao sorteio ficará aceso e os demais que não foram sorteado mantem-se apagado, até que novo sorteio seja iniciado.
Este circuito mede tensões continua de forma automática, sem a necessidade de chaveamento como acontece na maioria dos multímetros.
Para determinar o valor máximo da tensão de entrada (tensão a ser medida), utiliza um sensor formado por um divisor de tensão (resistores).
Como o circuito utiliza um microcontrolador, a tensão máxima na porta de entrada é de 5V, deve ser respeitado este limite para não queimar o microcontrolador.
O cálculo do divisor de tensão deve ser para que na saída entre os resistores R1 e R2 (tensão de referência) enviada para o microcontrolador tenha 5V, quando a tensão máxima medida for na entrada do divisor de tensão.
Para fazer o calculo do divisor de tensão utiliza a seguinte equação:
Onde:
Vout = Tensão de saida
Vin = Tensão de entrada
R1= Resistor 1
R2= Resistor 2
Exemplo:
Aplicando tensão máxima de 20V na entrada pino de R1 e o GND, termos na saída do divisor, junções de R1 e R2 em relação ao GND, tensão de 5V.
Utilizando a equação podemos encontrar o valor do resistor R1 com base no valor de R2 = 10k, assim teremos:
Vin= 20V
Vout= 5V
R1= ?
R2= 10k
O circuito elétrico do voltímetro consta como componente principal o microcontrolador que é o responsável por receber a tensão de referência que vem do divisor de tensão, bem como através do programa (código fonte) que é compilado no microcontrolador, ser capaz de fazer os cálculos da tensão que esta na entrada do divisor de tensão e apresentar no display de LCD o valor da tensão medida.
Esquema elétrico do voltímetro:
Aplicando o nível lógico zero (0) na entrada de D1, será apresentado no display a mensagem do MODO DE PROTEÇÃO ATIVADO.
Serve para ser utilizado quando deseja ter o aviso deste modo ativado , por exemplo em fonte de alimentação que tenha este modo de proteção em seu circuito.
CÓDIGO FONTE
/*PROJETO: VOLTÍMETRO (DC) COM MICROCONTROLADOR
AUTOR: ROBERTO
EDNEI BARBARA
REB TECH
DATA: 23/08/2022
CANAL DIVERSÃO
& TECNOLOGIA (YOUTUBE)
*/
#include <LiquidCrystal.h> // Inclui a biblioteca
para o display de lcd
LiquidCrystal lcd(12, 11, 5, 4, 3, 2); // Informa a biblioteca quais pinos
digitais são reservados para acionar o display
#define pin_div A1 // Define o pino
analógico A1 como entrada da tensão
#define sensor A4
// Define
o pino analógico A4 como entrada do sensor proteção
int estadosensor = 0; // variavel para ler
o estado do sensor proteção
float R2 = 33000.0; // Valor do
resistor R2 para o cálculo da tensão
float R3 = 10000.0; // Valor do
resistor R3 para o cálculo da tensão
float v_cc[50]; // Declara
v_cc como um vetor de 50 posições
void setup() {
pinMode(pin_div,
INPUT); // Configura
a porta A1 como entrada analógica
pinMode(sensor,
INPUT); // Configura
a porta A4 como entrada sensor
lcd.begin(16,
2); // Inicia
o display informando o tipo de display, 16x2
lcd.clear(); // Limpa os
dados em cache do display
lcd.setCursor(0,
0); // setando
texto na coluna (0) da linha (0)
lcd.print("AGUARDE"); // mensagem inicial
delay(700); // tempo
espera
lcd.setCursor(0,
1); // setando
texto na coluna (0) da linha (1)
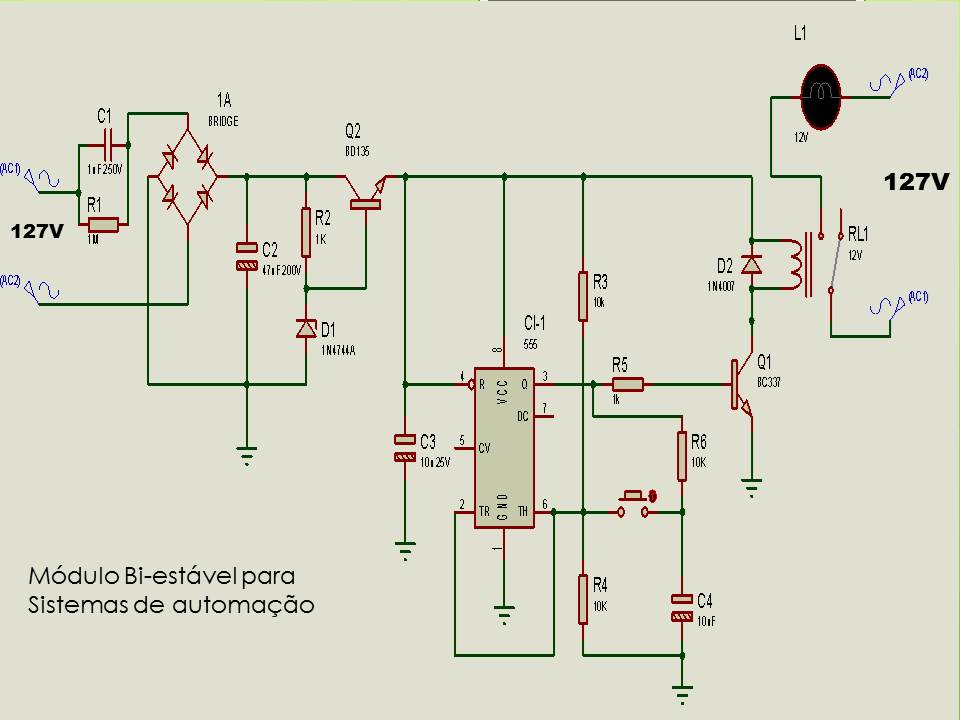
Este módulo serve para controle de cargas, ligando e desligando através do relé que é o responsável por comandar através dos contatos comum e normalmente aberto (NA).
O funcionamento do circuito é bem simples, utiliza o circuito integrado 555, que esta configurado na função bi-estável. Utiliza apenas um único pulsador (push botton) que é o comando para que o circuito integrado possa mudar de estado (nível alto ou baixo), e assim permanece sempre estável em algum dos níveis até que o interruptor seja pressionado.
Com esta facilidade de acionamento fica fácil incrementar novos dispositivos que possam enviar um nível de comando utilizando opto acoplador e incorporar sistemas como por radio-frequência, Bluetooth, infravermelho, wi-fi, e também IoT.
na figura abaixo tem o esquema elétrico completo do módulo bi-estável.
O circuito possui uma fonte de alimentação já implementada, porém é do tipo sem transformador. Qual deve tomar muito cuidado ao manusear o equipamento com este tipo de fonte por não possuir isolação da rede elétrica. O risco de choque é inevitável. Tome todos os cuidados necessários para isolação do circuito quanto for instalado.
Na figura tem o esquema de ligação de todos os componentes externo.
Este projeto do termômetro digital com duplo sensor.
O projeto consegue monitorar dois ambientes em tempo real, apresentando a leitura lida nos sensores e enviadas para um display de LCD.
Cada leitura é apresentada em uma linha no display, assim sendo de fácil comparação entre as leituras. Outra coisa importante no circuito, que pode fazer o controle de carga para cada um dos sensores.
Na programação que é feita no microcontrolador, pode estipular o parâmetro para ligar / desligar a carga. Podendo também criar uma janela de temperatura para que a carga fique acionada por determinado período ate atingir a temperatura ideal.
No esquema elétrico podemos ver que o circuito foi desenvolvido com microcontrolador ATMEGA 328P.
Analisando o esquema, tem as conexões dos sensores (NTC) e dos leds que refere-se as saídas das cargas. Estas saídas podem ser substituídas por reles para acionamento de cargas com maior intensidade de corrente. Estes reles devem conter um driver de controle.
Esquema elétrico com microcontrolador
Neste esquema, a montagem é feita diretamente na plataforma Arduíno, conforme esquema das ligações correspondem aos pinos do microcontrolador ATMEGA 328P.
Se comparar as saídas do Arduíno irá corresponder aos pinos do microcontrolador.
pinagem do microcontrolador ATMEGA 328P
SKETCH DO CÓDIGO PARA O MICROCONTROLADOR
/* Projeto: TERMOMETRO DIGITAL DUPLO
* Autor: Roberto Ednei
* Data: 25/12/2021
* Sensor tipo Termistor NTC
* Liga ou desliga carga dependendo da programaçao escolhida
* Possui dois canais um para cada sensor NTC
* Revisão: 02/01/2022
*/
#include <Thermistor.h> // incluindo biblioteca do termistor
#include <LiquidCrystal.h> // incluindo biblioteca display LCD
Thermistor temp(5); // termistor conectado na porta A5
Thermistor temp1(4); // termistor conectado na porta A4
LiquidCrystal lcd(5, 6, 7, 8, 9, 10); // define os pinos do display
int led = 13; // define porta saida 1
int led1 = 12; // define porta saida 2
void setup() {
pinMode (led, OUTPUT); // deine porta como saida 1
pinMode (led1, OUTPUT); // deine porta como saida 2
lcd.begin(16, 2); // iniciando o display 16 colunas x 2 linhas
lcd.setCursor(0,0); // setando texto na coluna (0) da linha (0)
lcd.print("AGUARDE"); // mensagem inicial
delay(700); // tempo espera
lcd.setCursor(0,1); // setando texto na coluna (0) da linha (1)
E-mail Comercial
proeletronicos@gmail.com
****************************************************************************
A FINALIDADE DA SÉRIE SOBRE SISTEMAS DE AUTOMAÇÃO É DEMONSTRAR QUE A UNIÃO DE COMPONENTES ELETRÔNICOS (PASSIVOS OU ATIVOS), É POSSÍVEL CONTROLAR DIVERSOS TIPOS DE CARGAS. BEM COMO, DE FORMA DIDÁTICA EXPLICAR O FUNCIONAMENTO DOS CIRCUITOS COMO SE COMPORTAM QUANDO RECEBEM TENSÃO ELÉTRICA PARA O FUNCIONAMENTO DESTES CIRCUITOS.
EXISTEM DIVERSOS TIPOS DE CIRCUITOS E TECNOLOGIAS (COMPONENTES DISCRETOS OU MICROCONTROLADOS) QUE PODEM SER EMPREGADAS PARA FORMAR UM SISTEMA DE AUTOMAÇÃO, SEJA EM AUTOMAÇÃO RESIDENCIAL, COMERCIAL OU MESMO INDUSTRIAL.
AO FINAL DA SÉRIE SOBRE SISTEMAS DE AUTOMAÇÃO IREI REPRESENTAR DE FORMA DIDÁTICA UMA MAQUETE SIMULANDO UM SISTEMA RESIDENCIAL.. CONTROLANDO DIVERSOS TIPOS DE CARGAS: EX.. LÂMPADAS, MOTORES, SISTEMAS DE CLIMATIZAÇÃO, COMANDOS PARA PISCINA, ELEVADOR, ENTRE OUTROS.
UTILIZANDO DIVERSOS TIPOS DE COMUNICAÇÃO SEJA, VIA CABO, WIRELESS, SMARTPHONE, BLUETOOTH, ASSISTENTE VIRTUAL, ENTRE OUTROS.
Este projeto sobre sistemas de automação (CLIMATIZAÇÃO), faz a simulação das funções básicas de um ar-condicionado, utilizando uma pastilha peltier para simular a transferência de calor / frio em um ambiente.
Com esta transferência podemos observar a mudança entre a temperatura quente para fria, após alguns segundos de funcionamento do circuito.
Para o monitoramento da temperatura um circuito (termômetro), formado por um microcontrolador, recebe informações provenientes de um sensor (NTC), as informações lidas pelo microcontrolador é enviada para um display de LCD, que informa qual é a temperatura em tempo real dentro da câmara do ar condicionado.
Vista da placa no software Proteus 8.6, podemos observar cada componente disponibilizado na placa (PCI), que forma o circuito do termômetro.
Visão geral da placa de circuito impresso lado dos componentes e o lado cobreado.
As mensagens que aparecem no display de LCD, texto na primeira linha indica o projeto (AR CONDICIONADO >PASTILHA PELTIER<
E na segunda linha indica a TEMPERATURA em tempo real.
os textos no display ficam constantemente em rolagem pela tela para poder apresentar toda a informação que foi programada no microcontrolador.
Esquema elétrico do projeto com as pinagens referente ao microcontrolador ATMEGA 328P
Foto da parte interna do ar-condicionado.
CÓDIGO FONTE PARA COMPILAR NO MICROCONTROLADOR
* Projeto: TERMOMETRO DIGITAL
* Autor: Roberto Ednei
* Data: 13/12/2021
* Revisado em 02/01/2022
*/
#include <LiquidCrystal.h> //incluindo a biblioteca do LCD
#include <Thermistor.h> //incluindo a biblioteca termistor
LiquidCrystal lcd(12, 11, 5, 4, 3, 2); //definindo os pinos de ligação do LCD
Thermistor temp(1); //termistor conectado na porta A1
void setup(){
lcd.begin(16,2); //iniciando o display LCD passando nos parâmetros o seu tamanho: 16 colunas x 2 linhas
lcd.setCursor(1,0); //inicia texto na coluna (1) na linha (0)
lcd.print("CANAL DIVERSAO"); //intro canal no youtube, escreve o texto dentro das "aspas"
delay(700); //espera tempo
lcd.setCursor(2,1); //inicia texto na coluna (2) na linha (1)
lcd.print("& TECNOLOGIA"); //intro canal no youtube, escreve o texto dentro das "aspas"
delay(900); //espera tempo
lcd.clear(); //limpa o LCD lcd.setCursor(0,0);
lcd.setCursor(0,0); //iniciar o cursor na posição (0,0);
lcd.print(" Ar Condicionado >Pastilha Peltier< "); //inicia texto na coluna (0) na linha (0), escreve o texto dentro das "aspas"
}
void loop() {
for(int posi_LCD = 0; posi_LCD < 36; posi_LCD ++) //movimentando todo o display, posições para a ESQUERDA.
{ lcd.scrollDisplayLeft(); //Essa é a função que faz as letras se deslocarem
delay(100); //Espera tempo
float temperature = temp.getTemp(); //calcula a temperatura
lcd.setCursor(0,1); //inicia texto na coluna (0) na linha (1)
lcd.print("Temp. "); //imprime, escreve o texto dentro das "aspas"
lcd.print(temperature); //imprime o valor temperatura
lcd.write(B11011111); //imprime o símbolo de grau
lcd.print("C"); //imprime a letra (C) no fim do texto
lcd.setCursor(20,1); //inicia texto na coluna (20) na linha (1)
lcd.print("Temp. "); //imprime, escreve o texto dentro das "aspas"
lcd.print(temperature); //imprime o valor temperatura
lcd.write(B11011111); //Imprime o símbolo de grau
lcd.print("C"); //imprime a letra (C) no fim do texto
E-mail Comercial
proeletronicos@gmail.com
****************************************************************************
A FINALIDADE DA SÉRIE SOBRE SISTEMAS DE AUTOMAÇÃO É DEMONSTRAR QUE A UNIÃO DE COMPONENTES ELETRÔNICOS (PASSIVOS OU ATIVOS), É POSSÍVEL CONTROLAR DIVERSOS TIPOS DE CARGAS. BEM COMO, DE FORMA DIDÁTICA EXPLICAR O FUNCIONAMENTO DOS CIRCUITOS COMO SE COMPORTAM QUANDO RECEBEM TENSÃO ELÉTRICA PARA O FUNCIONAMENTO DESTES CIRCUITOS.
EXISTEM DIVERSOS TIPOS DE CIRCUITOS E TECNOLOGIAS (COMPONENTES DISCRETOS OU MICROCONTROLADOS) QUE PODEM SER EMPREGADAS PARA FORMAR UM SISTEMA DE AUTOMAÇÃO, SEJA EM AUTOMAÇÃO RESIDENCIAL, COMERCIAL OU MESMO INDUSTRIAL.
AO FINAL DA SÉRIE SOBRE SISTEMAS DE AUTOMAÇÃO IREI REPRESENTAR DE FORMA DIDÁTICA UMA MAQUETE SIMULANDO UM SISTEMA RESIDENCIAL.. CONTROLANDO DIVERSOS TIPOS DE CARGAS: EX.. LÂMPADAS, MOTORES, SISTEMAS DE CLIMATIZAÇÃO, COMANDOS PARA PISCINA, ELEVADOR, ENTRE OUTROS.
UTILIZANDO DIVERSOS TIPOS DE COMUNICAÇÃO SEJA, VIA CABO, WIRELESS, SMARTPHONE, BLUETOOTH, ASSISTENTE VIRTUAL, ENTRE OUTROS.
A automação da piscina consiste em demonstrar de forma didática o funcionamento da parte mecânica, e elétrica.
na parte eletrônica, controla tanto a bomba de sucção da água e envia para as válvulas solenóide que envia o fluxo d'água para a cascata e hidro, de forma alternada com tempos determinados pela central de comando.
a mini bomba d'água e as válvulas solenóide são alimentadas com tensão continua de 12 Volts
Fotos com cada um dos componentes que compõe o projeto da piscina
Esquema elétrico
Vídeo no YouTube do Canal Diversão & tecnologia
Link:https://youtu.be/zLW_g6G-RHA
E-mail Comercial
proeletronicos@gmail.com
****************************************************************************
A FINALIDADE DA SÉRIE SOBRE SISTEMAS DE AUTOMAÇÃO É DEMONSTRAR QUE A UNIÃO DE COMPONENTES ELETRÔNICOS (PASSIVOS OU ATIVOS), É POSSÍVEL CONTROLAR DIVERSOS TIPOS DE CARGAS. BEM COMO, DE FORMA DIDÁTICA EXPLICAR O FUNCIONAMENTO DOS CIRCUITOS COMO SE COMPORTAM QUANDO RECEBEM TENSÃO ELÉTRICA PARA O FUNCIONAMENTO DESTES CIRCUITOS.
EXISTEM DIVERSOS TIPOS DE CIRCUITOS E TECNOLOGIAS (COMPONENTES DISCRETOS OU MICROCONTROLADOS) QUE PODEM SER EMPREGADAS PARA FORMAR UM SISTEMA DE AUTOMAÇÃO, SEJA EM AUTOMAÇÃO RESIDENCIAL, COMERCIAL OU MESMO INDUSTRIAL.
AO FINAL DA SÉRIE SOBRE SISTEMAS DE AUTOMAÇÃO IREI REPRESENTAR DE FORMA DIDÁTICA UMA MAQUETE SIMULANDO UM SISTEMA RESIDENCIAL.. CONTROLANDO DIVERSOS TIPOS DE CARGAS: EX.. LÂMPADAS, MOTORES, SISTEMAS DE CLIMATIZAÇÃO, COMANDOS PARA PISCINA, ELEVADOR, ENTRE OUTROS.
UTILIZANDO DIVERSOS TIPOS DE COMUNICAÇÃO SEJA, VIA CABO, WIRELESS, SMARTPHONE, BLUETOOTH, ASSISTENTE VIRTUAL, ENTRE OUTROS.
Nesta análise do circuito da central do portão eletrônico, verificamos como funciona cada um dos blocos que compõe toda a central. A analise é feita sobre o funcionamento de cada um dos componente que irão formar as configurações necessárias para o acionamento do motor, girando o motor em sentido horário e também no sentido anti-horário, bem como o controle de sua velocidade.
No esquema elétrico dividimos o circuito em vários blocos para facilitar a analise do circuito.
1º BLOCO consiste da entrada de sinal externo que aciona a central. É neste bloco que todo sinal externo, seja, vindo de uma botoeira ou de um sistema remoto (controle sem fio), que recebe o pulso necessário para o sinal que é enviado para o estagio de sequenciamento que controla as funções do motor seja para ligar ou desligar.
também é feito um tratamento neste estágio para o sinal de entrado que é acionado por sistemas de laminas metálicas que produzem um ruido (BOUNCE). Este ruido pode provocar o acionamento errático do circuito.
Neste tratamento utilizamos um delay que é formado pelo circuito mono-estável (555), que determina um tempo entre os acionamentos do sinal externo que é enviado para o circuito sequenciador.
2º BLOCO consiste no sensor fim de curso, cuja finalidade sera fazer a parada do motor enviando um sinal para o sequenciador que interpretará este comando e faz o motor parar.
Neste circuito também é feita o tratamento do efeito BOUNCE, com um delay, pois utiliza sensores do tipo laminas que podem causar ruídos.
A diferença entre este circuito e o circuito do 1º BLOCO, esta no arranjo circuital, pois os dois blocos consta da configuração mono-estável. Porem neste bloco quando o sensor fim de curso é acionado sera enviado apenas uma vez o sinal de comando para o sequenciador, e assim libera o caminho para que o 1º BLOCO possa enviar novos sinais para o sequenciador.
3º BLOCO consiste no sequenciador, este é responsável por enviar o sinal de controle para a PONTE H, que gerencia qual sera o sentido de rotação do motor, este bloco também responsável pela parada do motor, quando o sinal de comando é recebido em sua entrada de clock.
4º BLOCO consiste em demonstrar o funcionamento do arranjo astável, que fica sempre em uma frequência fixa. porém este circuito não consta do projeto da central do portão eletrônico.
5º BLOCO consiste no gerador PWM, que é o responsável por controlar a velocidade do motor, através do ajuste que é feito no potenciômetro, controla então a largura de pulso que é enviado através dos drivers de controle que é entregue a PONTE H.
Observe que todos os blocos foi acrescentado leds nas saídas, serve de indicação visual para verificar o funcionamento de cada um dos blocos, e saber qual é a função que cada saída desempenha no circuito.
No circuito de controle PONTE H, temos os seguintes estagios:
DRIVER PWM, responsável em entregar o sinal que é gerado pelo (555) gerador PWM e enviar para os transistores driver da ponte H
DRIVER PONTE H, estes transistores ao receberem o sinal PWM ,irão saturar e acionar o circuito da PONTE H , dependendo de qual foi o comando vindo do sequenciador para que o motor possa ser acionado pela PONTE H e assim de terminar se o giro será no sentido horário ou anti-horário, com o controle de velocidade.
PONTE H, esta controla diretamente o MOTOR, sendo que os transistores que formam a PONTE H, são do tipo de média ou alta potência dependendo da corrente do MOTOR. Quando a PONTE H recebe o sinal proveniente do driver irá fazer o motor girar para um sentido ou para o outro conforme cada acionamento do circuito sequenciador.
O circuito de CONTROLE DO MOTOR AC COM SINAL DC, serve apenas para controlar motores que são ligados diretamente na rede elétrica 127/220V. O acionamento deste circuito é proveniente de um sinal DC, pois o opto acoplador faz a função de isolar a tensão DC da tensão AC.
ESQUEMA ELÉTRICO COMPLETO DA PLACA CENTRAL PORTÃO ELETRÔNICO
terça-feira, 12 de outubro de 2021
Este projeto é uma central para o controle do portão eletrônico. O circuito é formado de forma didática para explicar o conceito do funcionamento de centrais comerciais para o acionamento de motores para o controle de portões elétricos.
O circuito completo será composto da seguinte forma:
* DIAGRAMA EM BLOCOS (parte 1 )
* ESQUEMA ELÉTRICO (parte 2 )
* TESTE CIRCUITO NA PRÁTICA (PARTE ELETRÔNICA) (parte 3 )
* ACIONAMENTO EM CONJUNTO DO CIRCUITO ELETRÔNICO COM A PARTE MECÂNICA DO PORTÃO. (parte 4)
Os componentes utilizados são bem discretos, dispensando o uso de microcontroladores e programação. Sendo bem fácil a didática do funcionamento da central.
Segue os videos no Canal DIVERSÃO & TECNOLOGIA no YouTube..
https://youtu.be/ewvj3h2-9hk
https://youtu.be/malfcXstCt4
https://youtu.be/EH4srWFXhaM
https://youtu.be/F9fE1txx9GE
A FINALIDADE DA SÉRIE SOBRE SISTEMAS DE AUTOMAÇÃO É DEMONSTRAR QUE A UNIÃO DE COMPONENTES ELETRÔNICOS (PASSIVOS OU ATIVOS), É POSSÍVEL CONTROLAR DIVERSOS TIPOS DE CARGAS. BEM COMO, DE FORMA DIDÁTICA EXPLICAR O FUNCIONAMENTO DOS CIRCUITOS COMO SE COMPORTAM QUANDO RECEBEM TENSÃO ELÉTRICA PARA O FUNCIONAMENTO DESTES CIRCUITOS.
EXISTEM DIVERSOS TIPOS DE CIRCUITOS E TECNOLOGIAS (COMPONENTES DISCRETOS OU MICROCONTROLADOS) QUE PODEM SER EMPREGADAS PARA FORMAR UM SISTEMA DE AUTOMAÇÃO, SEJA EM AUTOMAÇÃO RESIDENCIAL, COMERCIAL OU MESMO INDUSTRIAL.
AO FINAL DA SÉRIE SOBRE SISTEMAS DE AUTOMAÇÃO IREI REPRESENTAR DE FORMA DIDÁTICA UMA MAQUETE SIMULANDO UM SISTEMA RESIDENCIAL.. CONTROLANDO DIVERSOS TIPOS DE CARGAS: EX.. LÂMPADAS, MOTORES, SISTEMAS DE CLIMATIZAÇÃO, COMANDOS PARA PISCINA, ELEVADOR, ENTRE OUTROS.
UTILIZANDO DIVERSOS TIPOS DE COMUNICAÇÃO SEJA, VIA CABO, WIRELESS, SMARTPHONE, BLUETOOTH, ASSISTENTE VIRTUAL, ENTRE OUTROS.